English | 中文
首页 · 研究方向 · 论文发表 · 团队成员 · 招聘信息 · 本科生/硕士生
机器人与自动化系统依赖三个紧密耦合的要素:采集信息的传感器、将信息转化为决策的控制与人工智能算法,以及对物理世界施加作用的执行器。香港大学 AIR Lab 在上述三个方面发展新技术,并将其集成为可从微纳尺度工作至毫米尺度的机器人系统。研究按三个方向组织,应用面向医疗健康、先进制造与建筑等领域。
微型与软体机器人
仅数毫米乃至更小的机器人无法搭载传统电机、电池或处理器。因此,我们研究如何从机体外部传递能量与运动,主要依托磁场与智能材料驱动。我们设计磁体排布、场源与控制策略,使单一外部系统能够驱动、转向并协调一台或多台微型机器人,包括在同一场中对个体机器人的选择性控制。我们亦探索动量驱动、斥力驱动等新型运动机理,使微型机器人在粗糙多变地形上高效移动,并在小尺寸下仍能产生可用力。
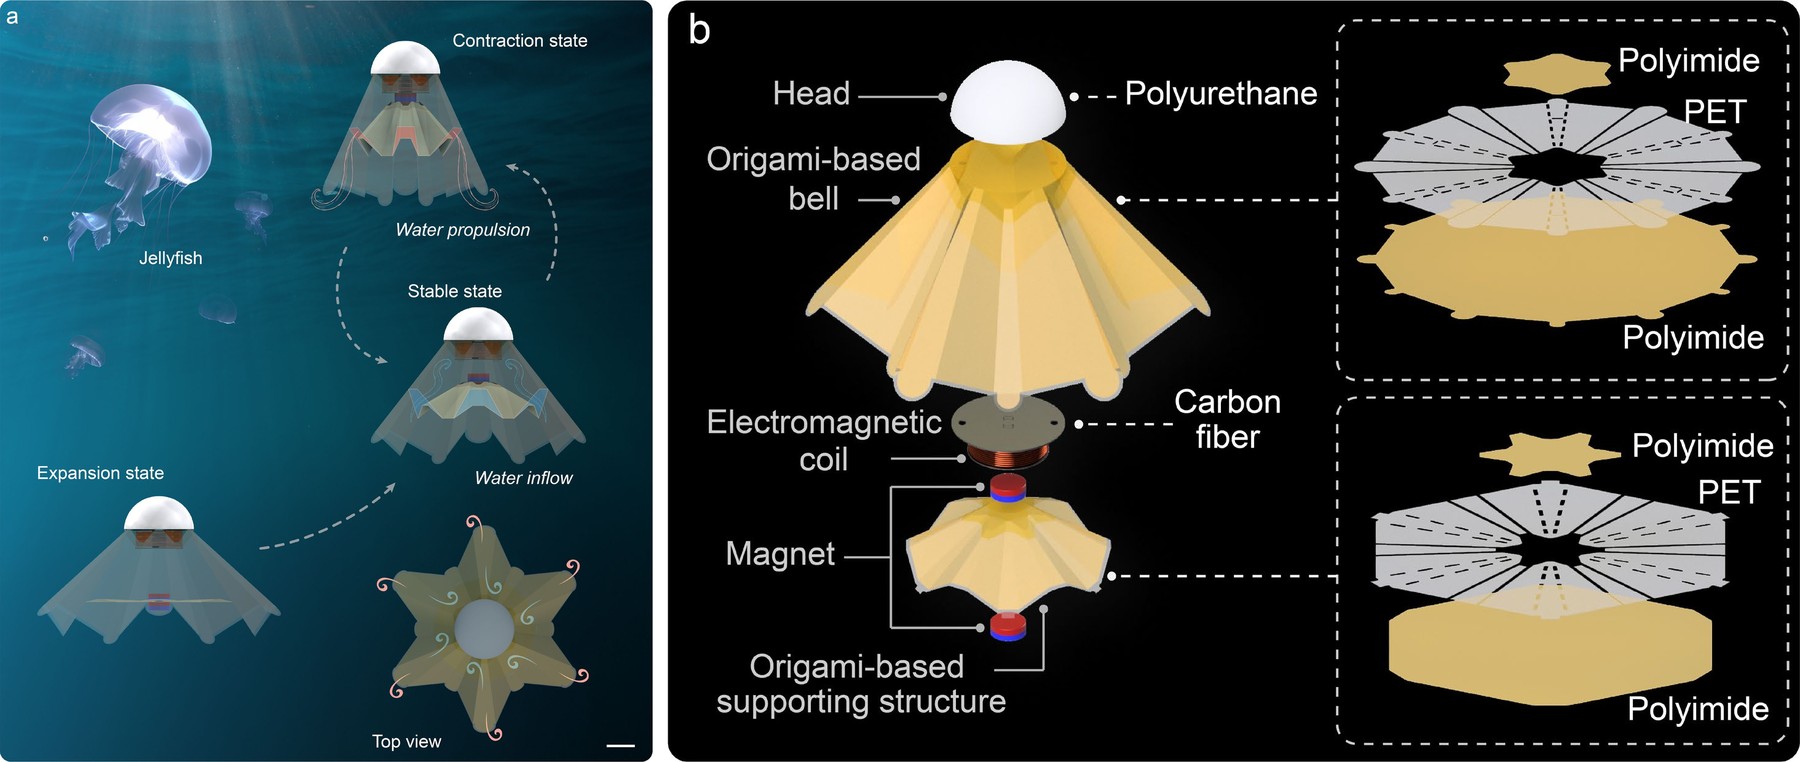
许多设计汲取自然灵感。通过研究动物与群体系统如何运动与变形,我们提炼软体、柔顺与折纸结构机体的设计原则,使其可折叠与变形,并以折纸成型、软体 3D 打印等方法制造。近期与进行中的工作包括:由近场磁驱动的折纸结构仿生游泳机器人,以及可在管道与管腔中行进的软体胶囊型机器人。
由于此类机器人通常无法被直接观测,我们将机载力传感、基于磁传感器阵列的外部跟踪与闭环控制相结合,使微型机器人与可转向磁导管能够在受限空间中可靠工作,例如用于微创介入的人体内部,以及管道内部。
关键技术
- 面向无缆微型机器人的磁场驱动与场控制
- 面向软体与外形可变机体的智能材料驱动
- 面向粗糙多变地形的仿生运动机理
- 软体、柔顺与折纸结构机器人本体
- 磁传感器阵列跟踪与嵌入式力传感
- 单台/多台微型机器人及导管的闭环控制
代表性工作
- “Magnetically actuated momentum-driven millirobots” — M. Wang et al. and J. Liu, Nature Communications, 2025. 展示了利用磁场驱动实现动量驱动运动的毫米级机器人。
- “Near-Field Driven Origami-Based Bio-Inspired Jellyfish Robot” — S. Wang et al. and J. Liu, IEEE International Conference on Robotics and Automation (ICRA), 2026 (accepted). 提出一种由近场磁驱动的折纸结构仿水母游泳机器人。
机器人微操作与生物医学视觉
操作单细胞、胚胎及其他显微尺度对象需要精密运动,而场景通常只能通过显微镜观察。我们通过跟踪细胞与工具尖端的显微视觉反馈、微移液管等微工具的精确定位,以及将多步人工协议转化为可靠机器人序列的自动化流程设计,闭合视觉与运动回路。我们亦探索非接触操作,利用声场与流场效应在芯片上排布颗粒、输运与混合微量样品。
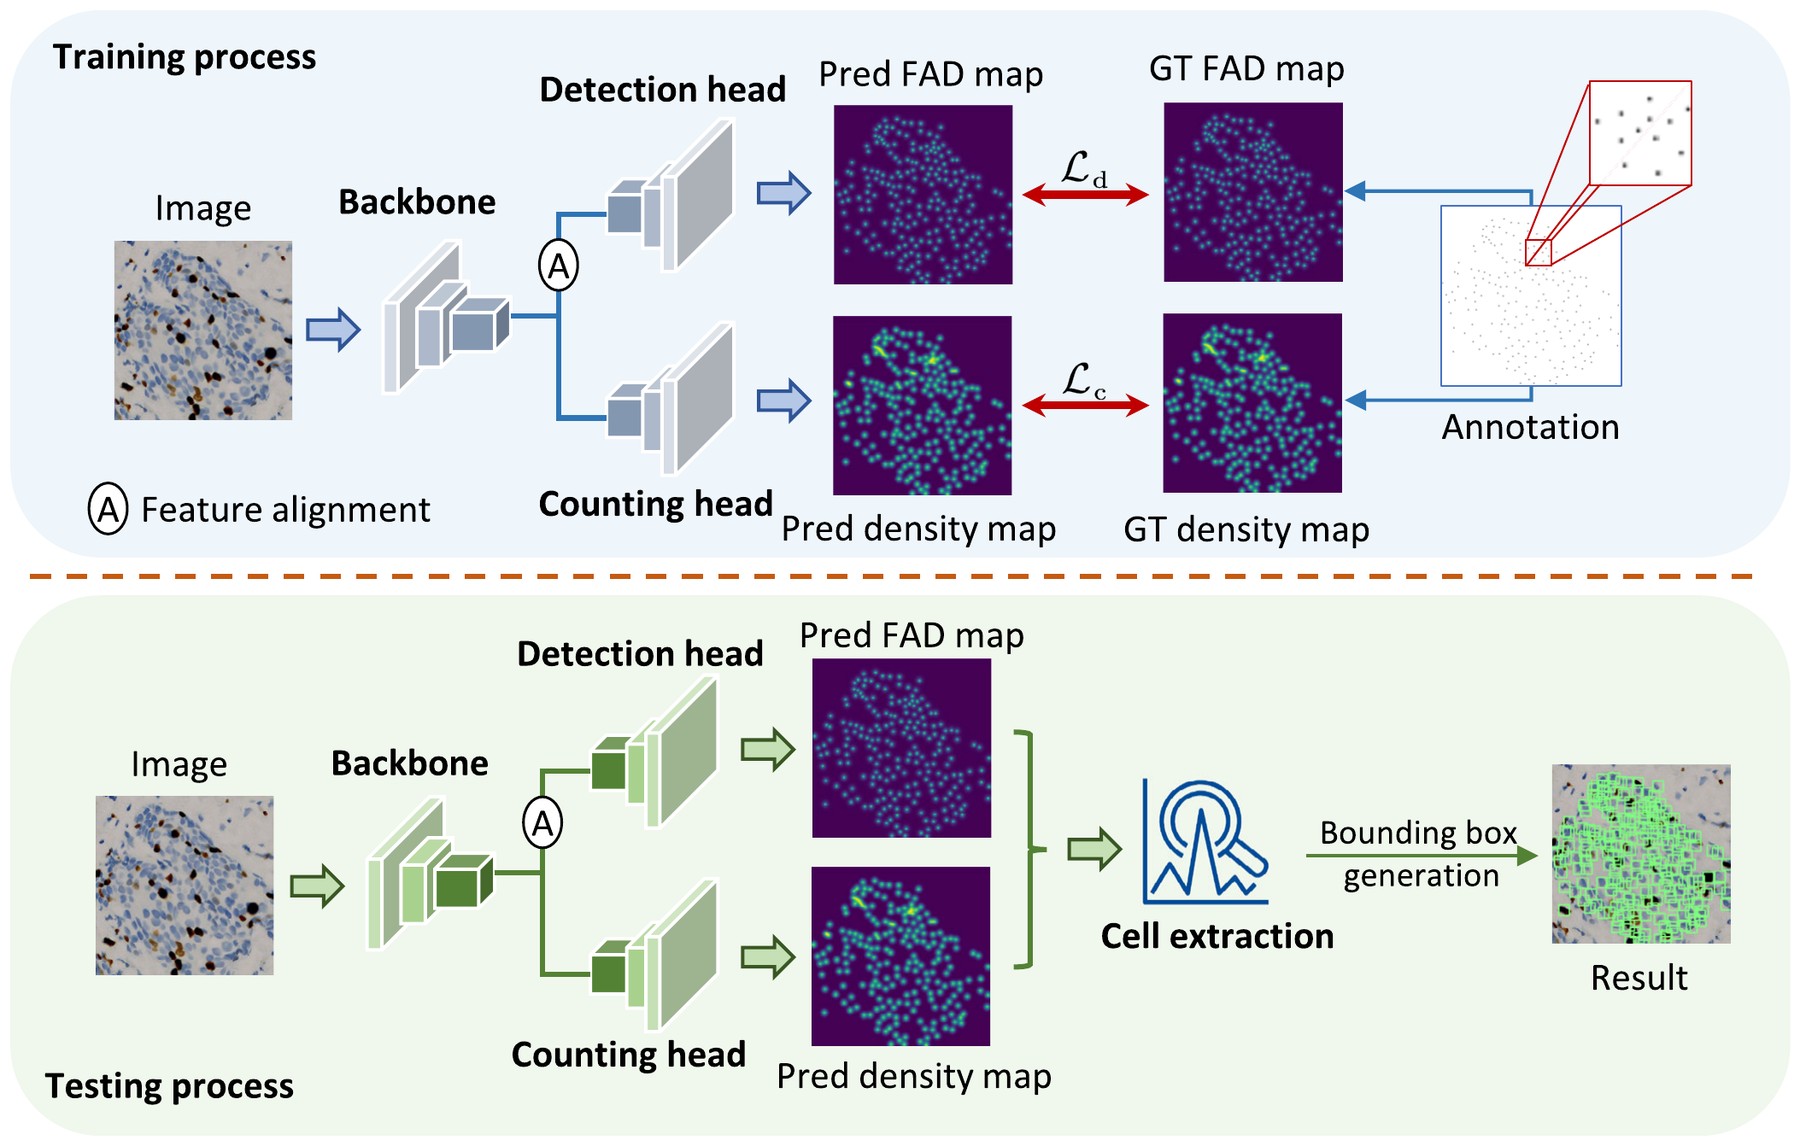
视觉同样是生物医学工作的核心。我们发展深度学习模型,用于在显微与医学图像中检测、计数与分割细小、密集或低对比度目标,并在不同仪器与实验室的图像差异下保持稳健。由于医疗数据常分属不同医院、无法集中汇聚,我们发展联邦学习方法,使模型在不共享原始数据的前提下跨机构学习。我们亦构建易用软件,便于编程经验有限的临床与生物学研究者将深度学习应用于细胞分类与分析。
应用包括细胞注射与表征、胚胎玻璃化、精子分析与筛选等生殖细胞处理、医学图像分析,以及微创介入的图像引导等。
关键技术
- 基于显微镜的视觉反馈与工具尖端定位
- 微工具的精确定位与自动化控制
- 多步微操作流程的自动化设计
- 微对象的非接触(声场/流场)操作
- 面向细小目标检测、计数与分割的深度学习
- 不共享原始数据的跨机构联邦学习
代表性工作
- “SonicPlex: Simultaneous Arrangement of Massive Particles through a Simple Acoustic Micromanipulation Platform” — J. Zhou et al. and J. Liu, International Conference on Manipulation, Automation and Robotics at Small Scales (MARSS), 2023. 提出可同时排布大量颗粒的简易声学微操作平台。
- “Feature-aligned cell detection for heterogeneous microscopic images with focal attenuated distance transform” — R. Liu et al. and J. Liu, IEEE Transactions on Automation Science and Engineering, 2026. 提出在异构显微图像上通过特征对齐进行细胞检测的深度学习方法。
面向人机交互与制造的智能感知
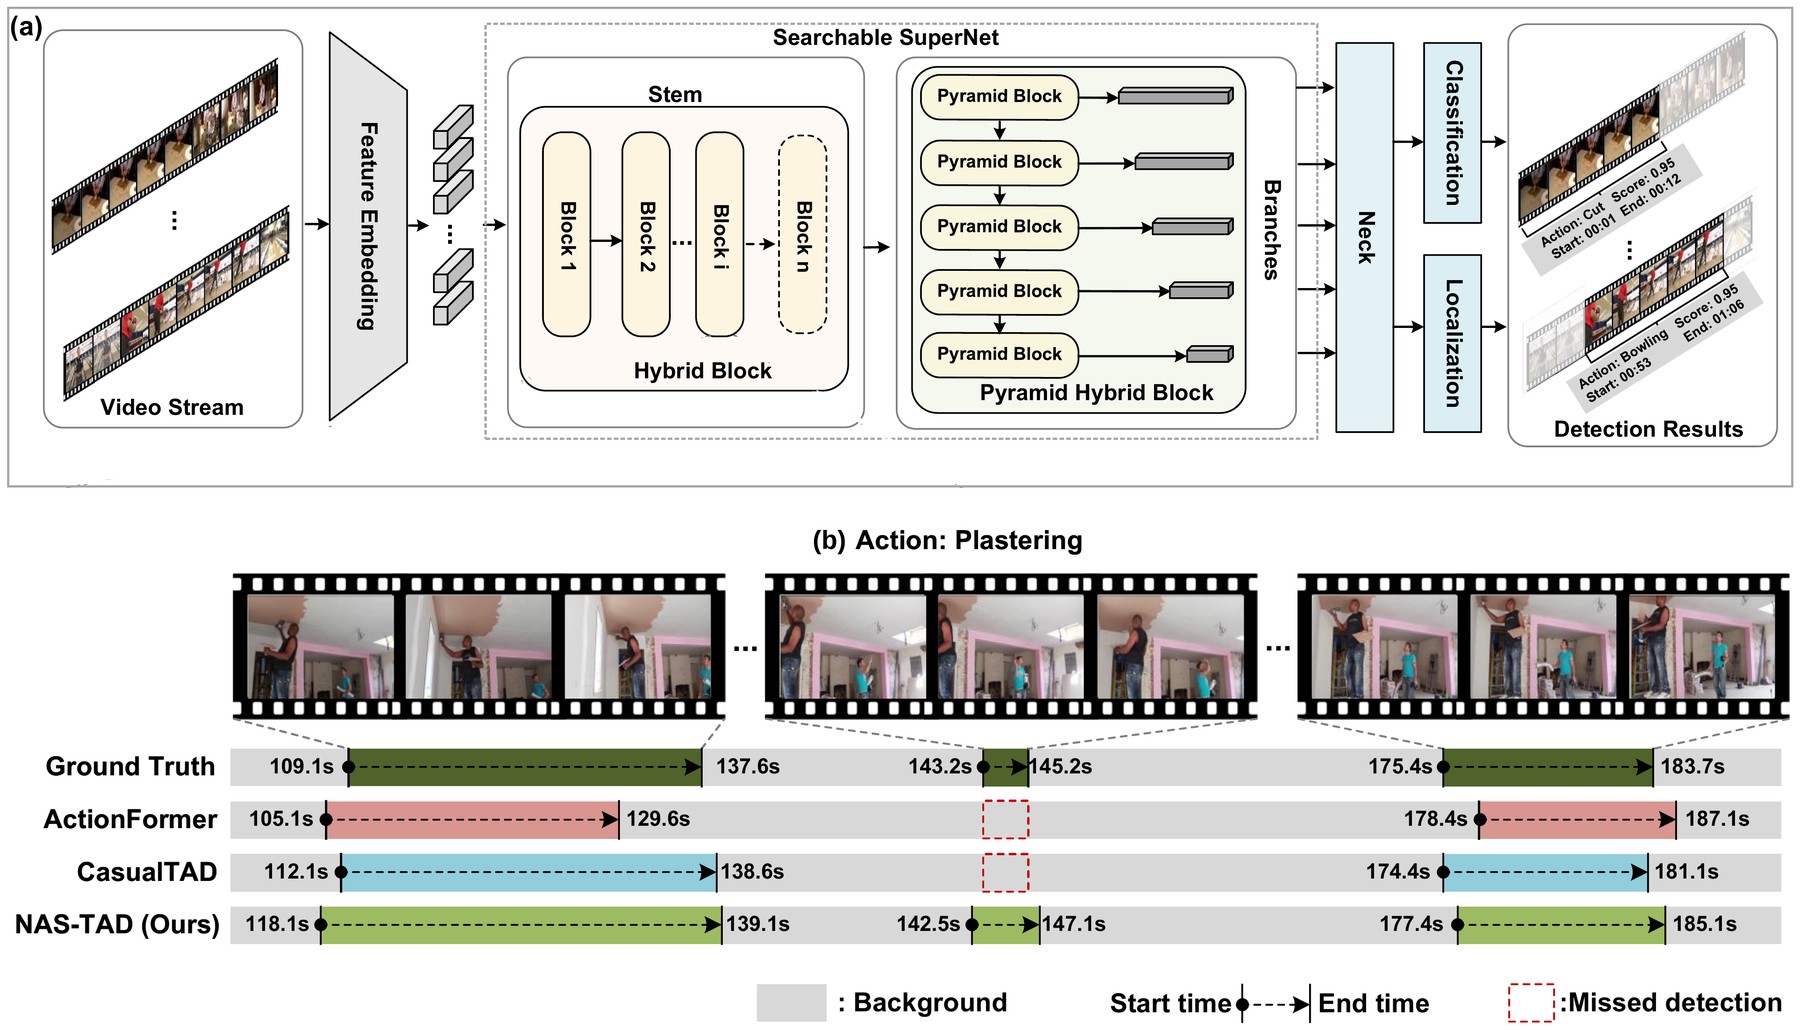
机器人要与人协同工作并融入真实生产过程,必须理解周围发生了什么。我们发展图像与视频理解方法,识别、定位并预测人体动作与运动——从手势、手语到全身运动——使机器人能够预判并响应人的行为。我们亦研究主动感知:服务机器人决定注视何处,并借助记忆在长时程中搜寻目标。
除视觉外,我们发展可穿戴与柔性传感器,用于感知触觉、力觉与手势,包括接触位置与接触方向;以及在接触发生前即可感知附近手部的非接触接口。此类传感器使机器人能实时响应环境变化,对安全、直观的交互至关重要,例如感知人体接近以避免碰撞。
在制造领域,人工智能为设计、测量、分析与预测提供新途径。我们发展点云与视觉模型,从测量数据推断几何与质量(例如预测旋转部件的装配精度,或从相机图像检测螺栓松动),并与平滑、省时且精确的机器人运动规划相结合,用于机器人铣削等任务。这些技术支撑人机协作、服务机器人、精密装配、机器人加工与系统诊断。
关键技术
- 面向人体动作识别、检测与预测的视频理解
- 带记忆的主动感知,用于长时程目标搜寻
- 面向触觉、力觉与手势的可穿戴、柔性与非接触传感器
- 面向几何与质量预测的点云深度学习
- 基于视觉的测量与检测
- 平滑、时间最优的机器人运动与路径规划
代表性工作
- “Information-Bottleneck Guided Hybrid Neural Architecture Search for Temporal Action Detection in Untrimmed Videos” — Y. Tang et al. and J. Liu, IEEE Transactions on Image Processing, 2026. 展示了信息瓶颈引导的架构搜索如何设计混合网络,以在长时、未剪辑视频中检测动作发生时段。
- “Liquid Metal-Based Flexible Sensor for Perception of Force Magnitude, Location, and Contacting Orientation” — M. Wang et al. and J. Liu, IEEE Transactions on Instrumentation & Measurement, 2023. 研制可感知接触力大小、位置与方向的柔性传感器。